

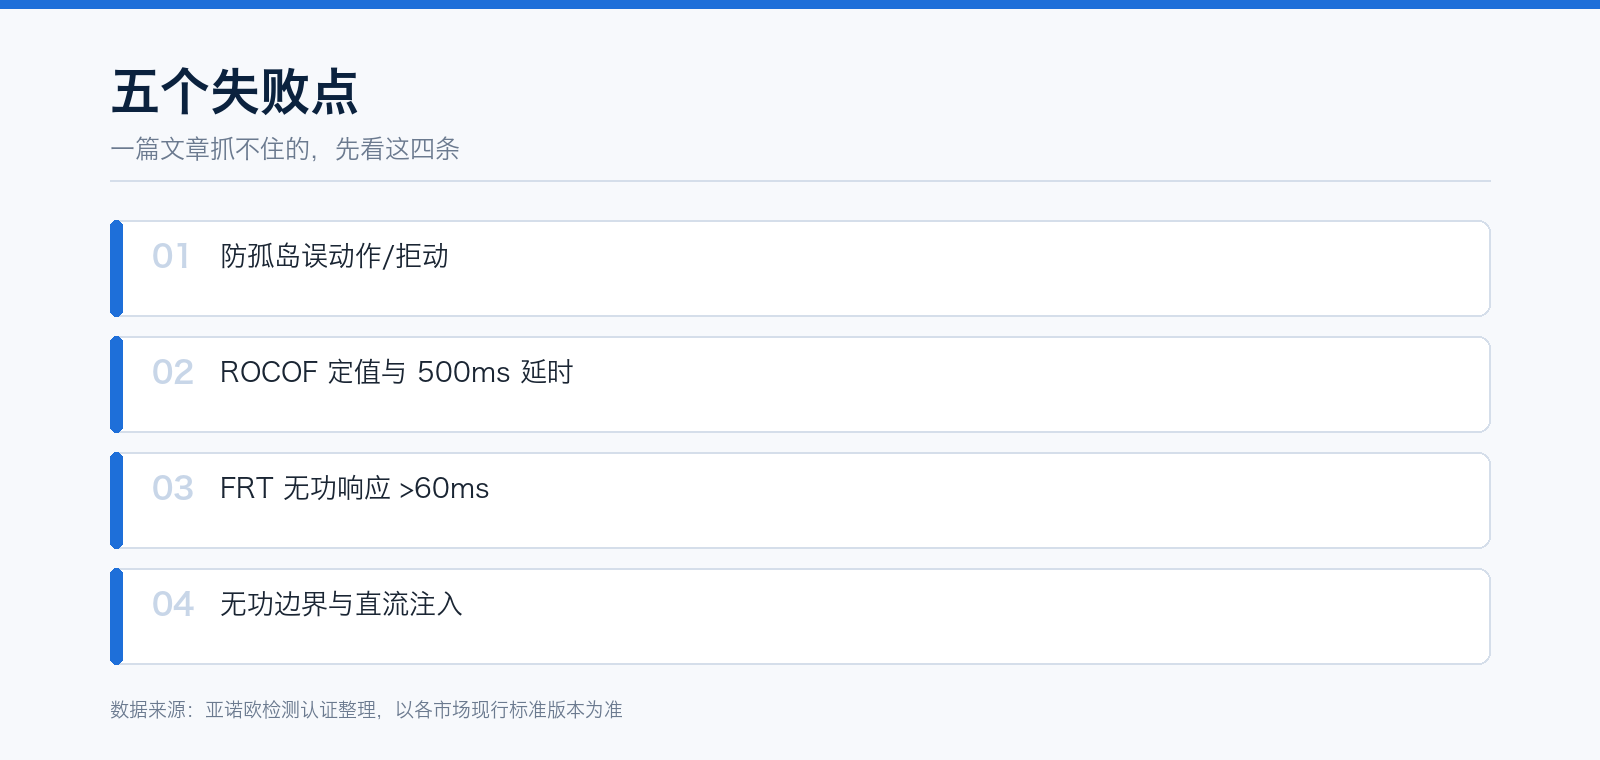
做了多年并网测试,失败的项目里真正的硬件缺陷很少,多数是固件状态机与控制逻辑的细节。下面五个是出现频率最高的,按修复成本从低到高排。
1. 防孤岛:误动作与拒动各占一半
误动作通常是 RoCoF 阈值设得太低,或并网点电压谐波导致频率测量抖动;拒动则是主动式检测(如频率反馈法)的增益不够,遇到多机并联时互相抵消。对策:RoCoF 阈值留足裕度(如巴西要求 >2 Hz/s),多机场景做并联验证。
2. ROCOF:定值对了,延时错了
英国 G99 要求 500 ms 固定延时且不得用周波数计时绕过;南非要求 RoCoF >1.5 Hz/s 时 2 s 内脱网。很多固件把延时做成可配置但没有下限保护,测试时被判不合规。
3. FRT 期间的无功响应时间
中国要求动态无功电流响应 ≤60 ms,欧洲与意大利对恢复时间也有明确窗口。响应慢通常来自两个地方:测量滤波时间常数过大,或者有功/无功解耦控制的带宽不够。建议把 FRT 检测链路做成独立的快速通道。
4. 无功能力边界
EN 50549 要求 cos φ 0.90 欠励至 0.90 过励,意大利要求任意 P 下 Q 达 ±48.43% Pn。边界点(低有功、高无功)是最容易不达标的区域,因为逆变器电流限幅会先撞上。设计时要按"无功优先"还是"有功优先"明确策略。
5. 直流注入与通信优先级
各国对直流分量限值不同(中国 0.5%、英国 0.25%、意大利 0.5% 或 20 mA),测试时需按最严的做。通信方面,意大利要求 DSO 远程无功控制优先于本地逻辑,澳洲要求 DRM 接口——如果固件里本地策略优先级更高,现场就会被判失败。
一份预测试清单
- 按目标市场列保护定值表,逐条核对固件参数(含延时下限)。
- 做一次多机并联防孤岛测试,别只测单机。
- FRT 记录波形,量测无功电流的 10%–90% 上升时间。
- 在低有功、高无功的边界点验证无功能力。
- 核对远程指令与本地策略的优先级及失效回退。
相关服务:光伏逆变器并网认证